מדריך למשתמש
מרבב NMEA 2000 ⇄ WiFi ⇄ RS485 וגם מחשב טקטי לשיט מפרשים: כיול מכשירים, רוח אמת ורוח קרקע, VMG, זרם, פולרות וביצועים — משודרים לטלפון שלכם, לאפליקציות שרטוט מפות ולתצוגת Pixel — וגם מתח ומצב טעינה של הסוללה מ-Victron SmartShunt דרך Bluetooth. Manual in English → · Руководство на русском →
1 · מה המכשיר עושה
ה-Gateway מצטרף למגש ה-NMEA 2000 שלכם כמכשיר נוסף, מאזין לכל מה שעובר על הבאס, מכייל ומחליק את הקריאות, מחשב נתונים טקטיים, ומשדר משפטי NMEA 0183 סטנדרטיים דרך WiFi:
| פלט | פורט ברירת מחדל | עבור |
|---|---|---|
| UDP broadcast | 2000 (ניתן להגדרה) | מומלץ. תצוגת Pixel ואפליקציות ניווט, כל מספר של מכשירים בו-זמנית |
| שרת TCP | 10110 (ניתן להגדרה) | אפליקציות ללא אפשרות UDP, עד 4 חיבורים |
| יציאת NMEA 2000 | — | ערכים מכוילים חוזרים לבאס כמקור עצמאי של ה-Gateway (אופציונלי, יש להפעיל) |
| RS485 חוטי, 0183 | 4800/9600/38400 בוד | מכשירים ישנים — קלט ו/או פלט |
הזרם כולל מיקום (RMC), COG/SOG, כיוון (HDM, וגם HDT בכל פעם שיש כיוון אמת בפועל או שניתן לגזור אותו מסטיית מצפן מגנטית), רוח נראית ורוח אמת (MWV), רוח קרקע (MWD, מחושבת במערכת ייחוס קרקעית כך שהיא נשארת נכונה גם תוך כדי הפניות), עומק, מהירות הסירה, הטיית-צד והטיה אורכית (XDR) ומטרות AIS (AIVDM, כולל שמות כלי שיט, סימני קריאה ומידות כשהמקלט מעביר אותם).
מתח הסוללה ומצב הטעינה (SOC) נלקחים מכל מטען, BMS או שאנט שמדווח על סוללה בבאס — או ישירות מVictron SmartShunt דרך Bluetooth, ללא כבל לשאנט (§13). גם מפלסי מיכלי הדלק והמים המתוקים נקראים. כל אלה מגיעים לדף האינטרנט וליומן השיט ב-Cloud Tracks.
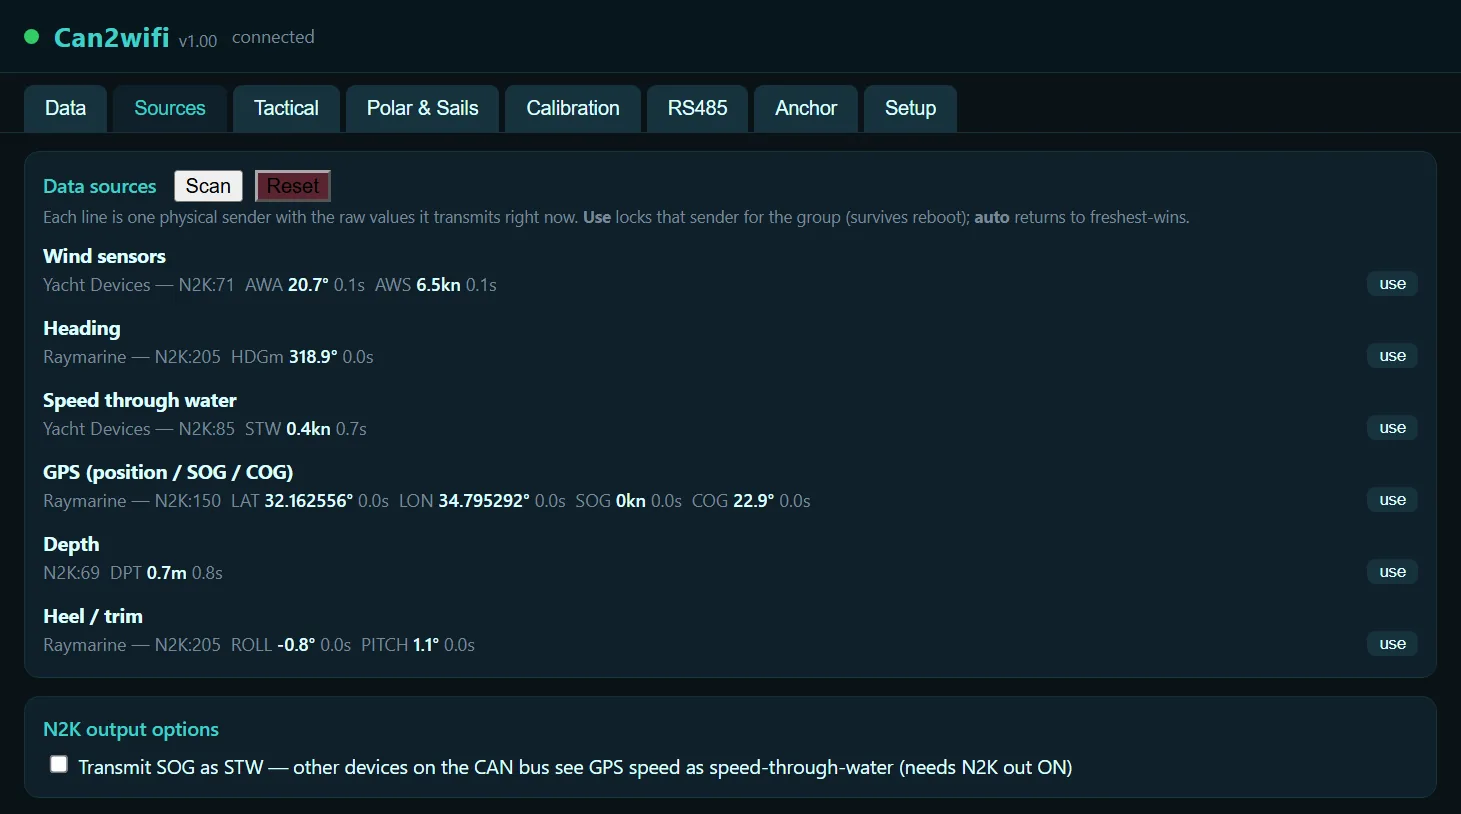
כאשר כמה מכשירים שולחים את אותו סוג נתון (שני מקורות GPS, שני חיישני עומק, כמה בנקי סוללות), ה-Gateway בורר לפי סוג הנתון. הקישו על כרטיסיית נתון בדף האינטרנט, או היכנסו ללשונית Sources, כדי לבחור בעצמכם את המקור המנצח.
2 · התקנה
NMEA 2000
חברו ליציאת N2K פנויה עם כבל חיבור סטנדרטי. ה-Gateway ניזון מהבאס עצמו — אין צורך בחיווט נוסף.
RS485 (אופציונלי, למכשירי NMEA 0183)
מסוף RS485 דו-חוטי (A/B) מקבל או מזין NMEA 0183 חוטי. הזוג הוא חצי-דופלקסי: ניתן להשתמש בו ככניסה, כיציאה, או בשיתוף זמן בין השניים — אך לא ככניסה ויציאה נפרדות בו-זמנית. הגדרה בלשונית RS485 (ראו §9).
Bluetooth (אופציונלי, Victron SmartShunt)
בלי חיווט בכלל: ה-Gateway קורא מתח ומצב טעינה של הסוללה מ-Victron SmartShunt דרך Bluetooth. התקינו את ה-Gateway במרחק של כמה מטרים מהשאנט, בלי מחיצת מתכת ביניהם, והזינו את הכתובת והמפתח של השאנט בלשונית Setup (ראו §13).
3 · הפעלה ראשונה ו-WiFi
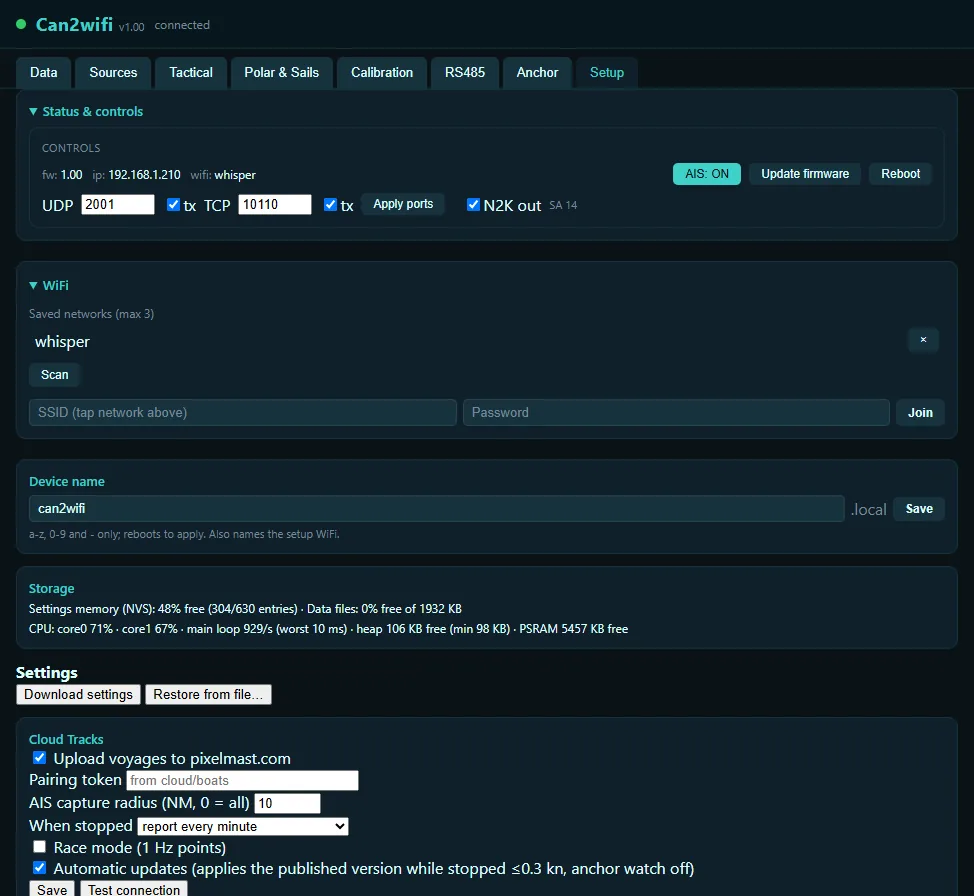
- הפעילו את הבאס. ה-Gateway מעלה רשת WiFi משלו בשם
can2wifi. - חברו את הטלפון/המחשב הנייד אליה ופתחו את
http://can2wifi.local(או192.168.4.1). - בלשונית Setup, סרקו והתחברו לרשת ה-WiFi של הסירה שלכם (עד 3 רשתות שמורות; נעשה שימוש בחזקה ביותר). רשת ההגדרה חוזרת אוטומטית בכל פעם שאף רשת שמורה אינה זמינה.
- Device name בלשונית Setup משנה את הכתובת (למשל
myboat→http://myboat.local) ואת שם רשת ההגדרה.
4 · חיבור האפליקציות שלכם
השתמשו ב-UDP. ה-Gateway משדר לכל הרשת, כך שכל מספר של טלפונים, טאבלטים ותצוגות יכולים להאזין בו-זמנית. TCP מקבל עד 4 חיבורים בלבד: השתמשו בו רק באפליקציה ללא אפשרות UDP.
Navionics Boating
תפריט → Paired devices → הוסיפו חיבור UDP, פורט 2000. אם האפליקציה מבקשת כתובת (host), הזינו את ה-IP של ה-Gateway. מיקום, AIS ומכשירים יופיעו על המפה. אם לא מגיעים נתונים, השתמשו ב-TCP לכתובת ה-IP של ה-Gateway, פורט 10110.
OpenCPN
Options → Connections → Add: Network, פרוטוקול UDP, פורט 2000, כתובת ריקה (האזנה). גם TCP עובד: כתובת = IP של ה-Gateway, פורט 10110.
תצוגת Pixel
אין צורך להגדיר דבר — ה-Pixel מאזין לזרם ה-UDP באותה הרשת. אם מקור NMEA אחר (למשל ראוטר/שער WiFi) כבר משדר בפורט 2000, העבירו את ה-Gateway הזה לפורט אחר (למשל 2001) ב-Setup → Status & controls והגדירו את אותו הפורט ב-Pixel.
5 · ממשק האינטרנט
http://can2wifi.local — שמונה לשוניות, הכול "חי" דרך חיבור קבוע (הערכים מתעדכנים במקום, וההגדרות נכנסות לתוקף מיידית):
| לשונית | מה יש שם |
|---|---|
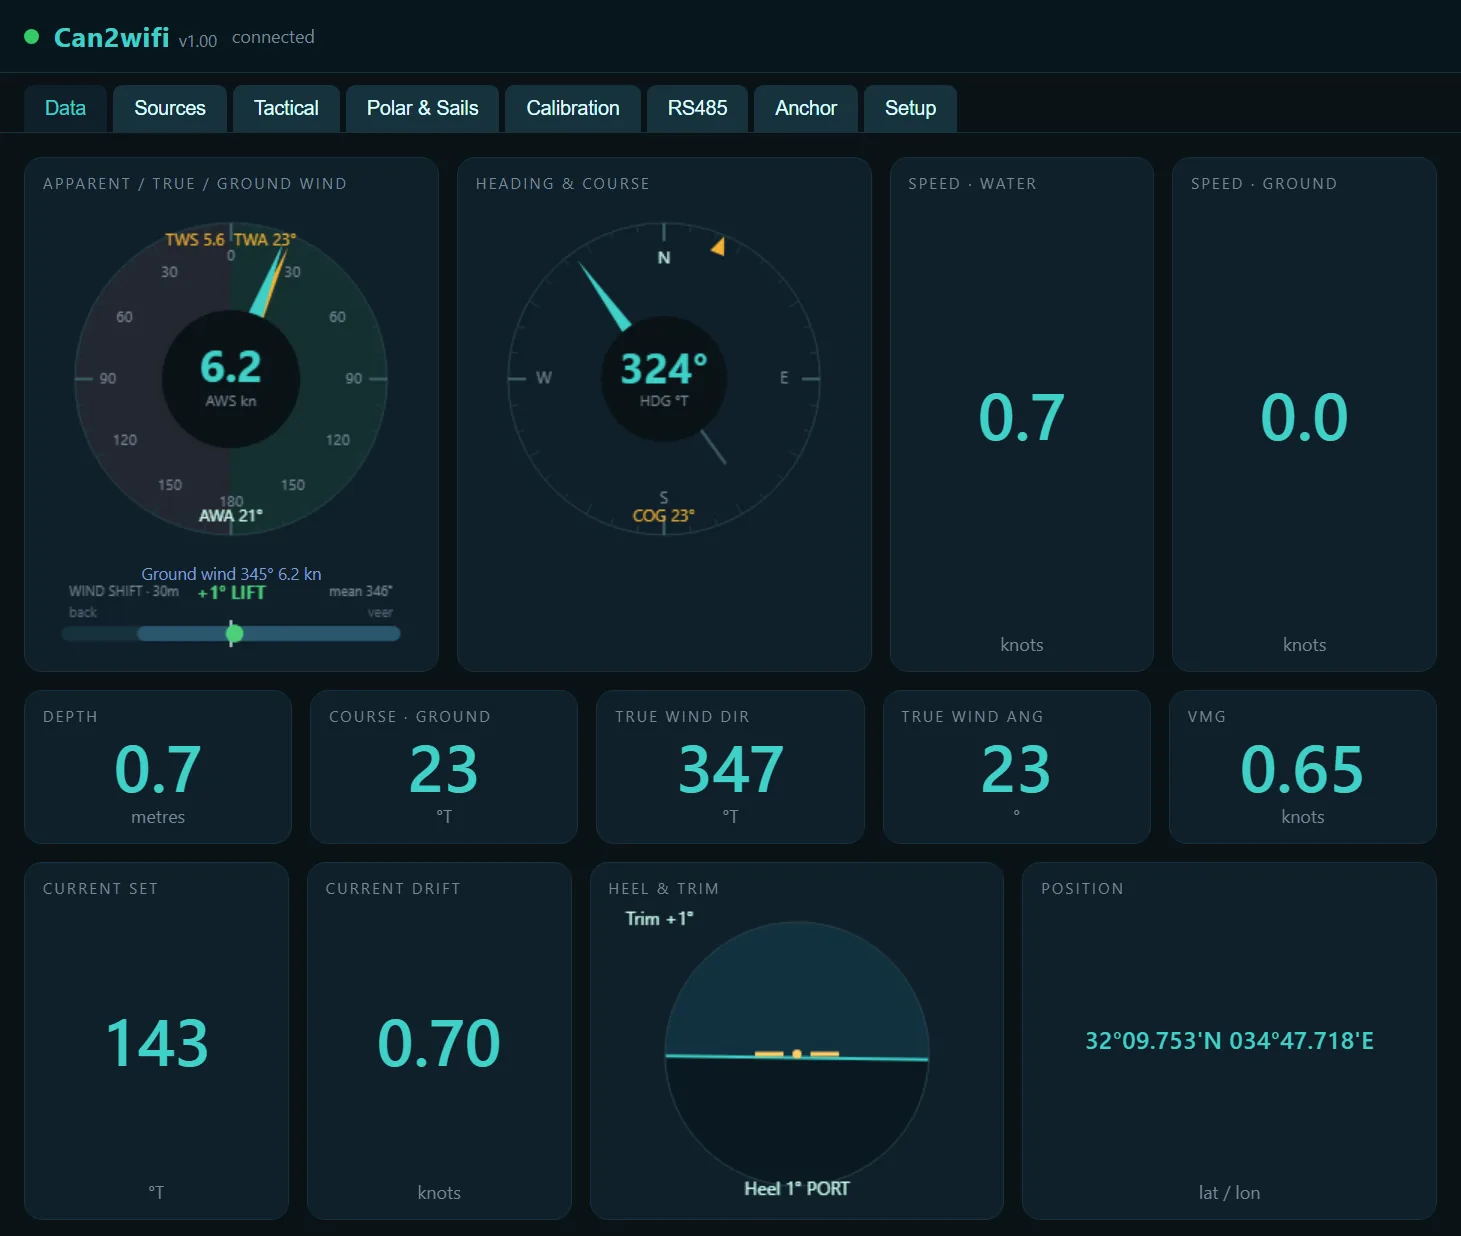
| Data | כרטיסיות חיות לכל סוג נתון שמתקבל; הקישו על כרטיסייה כדי לראות את כל המקורות ולבחור מי מנצח. |
| Sources | כל שולח פיזי על הבאס, שורה לכל אחד, עם הערכים הגולמיים שהוא משדר כרגע — Use נועל שולח כמנצח (שורד אתחול מחדש); auto מחזיר למצב "המקור הכי טרי מנצח". כאן גם מקובצים לפי רוח, כיוון, מהירות, GPS, עומק, נטייה, הגה ו-Battery banks (כל מטען, BMS או שאנט שמדווח על סוללה, וכן ה-SmartShunt דרך Bluetooth). כאן גם אפשרויות פלט ה-N2K (שידור SOG בתור STW). |
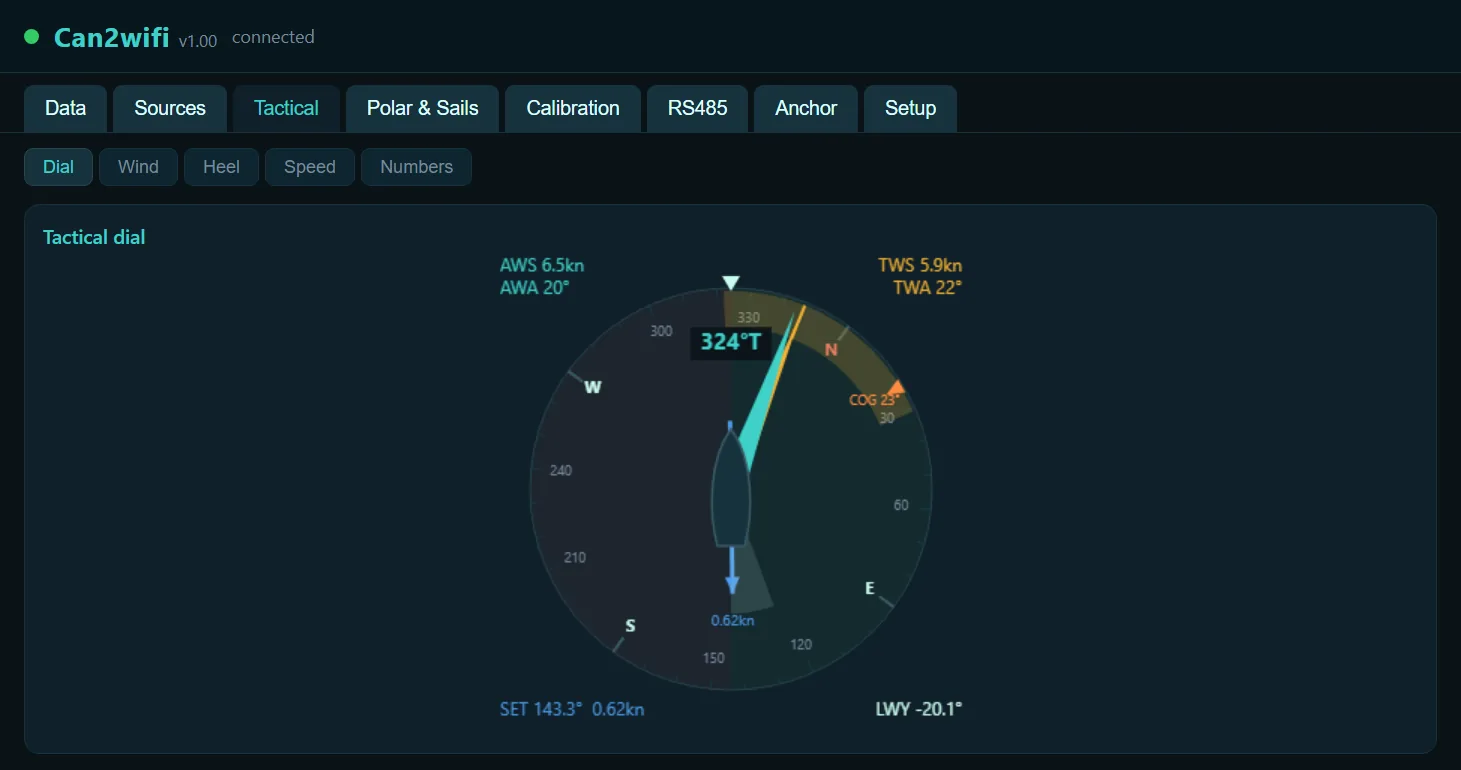
| Tactical | רוח אמת (ומאיפה היא מגיעה: באס, לוג או GPS), רוח קרקע, VMG, זרם (set/drift), דריפט, קווי שכבה (laylines), סטטיסטיקת תזוזות רוח, משבים, יעדי פולרה. |
| Polar & Sails | העלאת פולרה, ספריית פולרות, ארון מפרשים, למידה עצמית, דיאגרמת פולרה, מקדם דריפט K. |
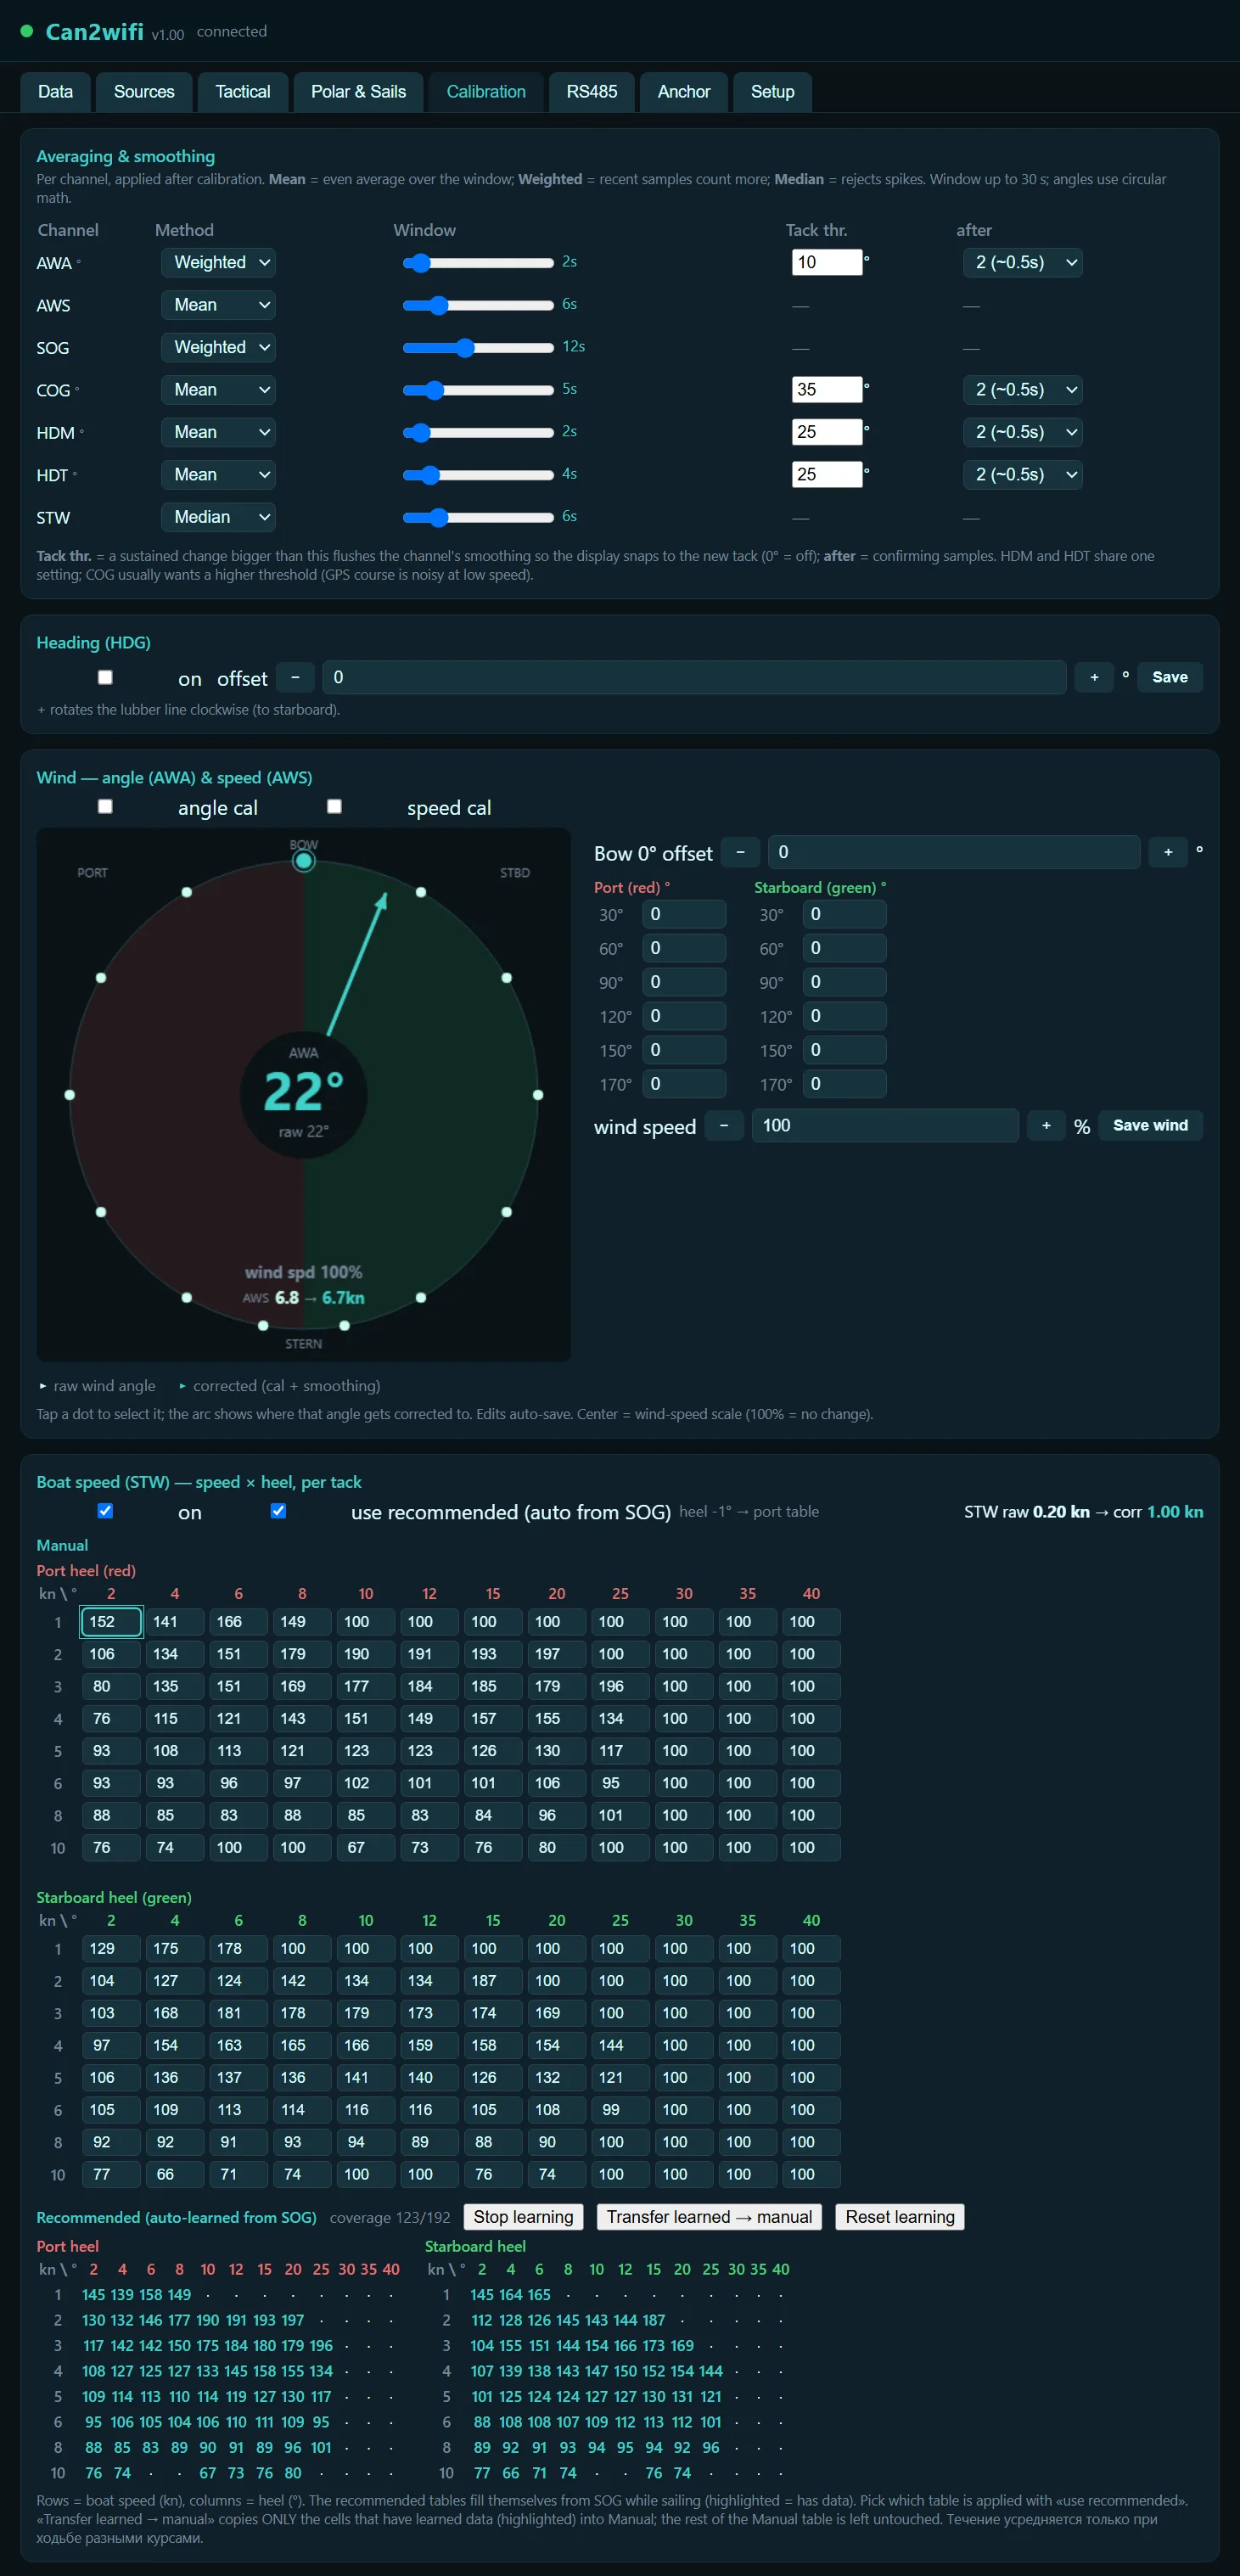
| Calibration | החלקה לפי ערוץ עם בחירת השידור → N2K לכל קבוצה; קיזוז כיוון; עקומת שרוול הרוח; רשת מהירות סירה (STW) לפי נטייה; חוגת רוח חיה. |
| RS485 | פורט NMEA 0183 חוטי: הפעלה, קצב, ניתוב, אבחון. |
| Anchor | משמרת עוגן: הפעלה/כיבוי ובחירת מרחק ההתראה. ראו §12. |
| Setup | סטטוס ובקרות (קושחה, AIS, פורטים, פלט N2K, אתחול מחדש), רשתות WiFi, שם מכשיר, מצב אחסון, גיבוי הגדרות, צימוד Cloud Tracks, Victron SmartShunt (Bluetooth). |
6 · כיול
כל התיקונים מבוצעים בתוך ה-Gateway, כך שכל צרכן — אפליקציות WiFi, ה-Pixel, השידור החוזר ל-N2K — מקבל את אותם ערכים מכוילים.
כיוון (HDG)
קיזוז יחיד במעלות לתיקון שגיאת התקנת המצפן.
רוח (AWA / AWS)
עורך העקומה של שרוול הרוח מתקן את זווית הרוח הנראית במספר נקודות לאורך המעגל (פיתול תורן, חוסר יישור של השרוול); מהירות הרוח מקבלת תיקון באחוזים. חוגת הרוח החיה מציגה יחד את הערך הגולמי ואת הערך הסופי (מכויל + מוחלק), כך שאתם רואים בדיוק מה ישודר.
מיצוע והחלקה
לכל ערוץ (AWA, AWS, SOG, COG, HDM, HDT, STW): Mean (ממוצע אחיד), Weighted (דגימות אחרונות נשקלות יותר) או Median (דוחה חריגים), חלון עד 30 שנ'. זוויות מחושבות במתמטיקה מעגלית כך ש-350°/10° נותנים ממוצע 0°, ולא 180°. כש-N2K out מופעל, מופיעה באותה טבלה תיבת סימון → N2K לכל קבוצה — Heading, Wind, COG/SOG, STW — הקובעת אילו מהקריאות המתוקנות של ה-Gateway ישודרו בחזרה לבאס (§10).
מהירות הסירה (STW) — מהירות × נטייה, לכל צד פלגה
מד הגלגלית (paddlewheel) טועה כשהסירה נוטה, ובאופן שונה בכל צד פלגה. רשת ה-STW מתקנת זאת באחוזים על פני 8 שורות מהירות × 12 עמודות נטייה (קפיצות של 2° עד 12°, שם השגיאה משתנה הכי מהר, ולאחר מכן 15–40°), עם טבלאות נפרדות לצד שמאל (אדום) וימין (ירוק). ערך הנטייה מגיע מהבאס (PGN של attitude או XDR Roll).
לצד הטבלה הידנית שלכם, ה-Gateway בונה בעצמו טבלה מומלצת: בכל פעם שגם מהירות GPS וגם מהירות הגלגלית זמינות, הוא לומד את היחס בכל תא תוך כדי שיט. בדקו אותה ולחצו Transfer כדי להעתיק תאים שנלמדו לטבלה הידנית. Reset learning מתחיל את הלמידה מחדש. הכפתור Stop learning / Start learning משהה את הלמידה העצמית — השתמשו בו כשמפליגים במנוע בגלים או בגרירה, כדי לא ללכלך את הטבלה, וחדשו אותה כשחוזרים לשיט נקי. השורה החיה מדגישה איזה תא פעיל כרגע.
7 · המחשב הטקטי
| ערך | דורש | משמעות |
|---|---|---|
| רוח אמת (TWA/TWS/TWD) | רוח נראית + STW (או SOG) | רוח ביחס למים; TWD משתמש בכיוון אמת כאשר הוא זמין. מוצגת כ-0–179° שמאל/ימין. |
| רוח קרקע (GWD/GWS) | רוח נראית + כיוון + GPS | רוח ביחס לקרקע, מחושבת מחדש ברציפות במערכת ייחוס קרקעית — נשארת נכונה תוך כדי הפניות וג'ייבים. משודרת כ-MWD. |
| VMG | רוח אמת + מהירות הסירה | מהירות ההתקדמות האפקטיבית לכיוון הרוח / הרחק ממנה. |
| זרם (set/drift) | כיוון + STW + GPS | ההפרש בין המסלול ביחס למים לבין המסלול ביחס לקרקע. |
| דריפט (leeway) | נטייה + STW | K·נטייה/STW²; מגדירים את K בלשונית Polar (10 היא נקודת התחלה נפוצה). |
| קווי שכבה (laylines) | רוח אמת + פולרה | כיווני קווי שכבה לצד שמאל/ימין עבור הזוויות האופטימליות קרוב-לרוח/עם-הרוח. |
| תזוזת רוח | רוח אמת | כיוון ממוצע, תזוזה נוכחית ורצועת תנודה על פני חלון זמן נבחר (2–30 דק'), מסומן lifted/headed ביחס לצד הפלגה שלכם. |
| משבים (gusts) | רוח אמת | מהירות רוח מינימלית / ממוצעת / משב מקסימלי על פני 30 השניות האחרונות. |
| ביצועי פולרה | פולרה + רוח אמת + STW | מהירות יעד ברוח הנוכחית, האחוז שלכם מהיעד, TWA אופטימלי ו-VMG יעד. |
מאיפה מגיעה רוח האמת. כברירת מחדל ה-Gateway מחשב בעצמו את רוח האמת מהרוח הנראית ומהירות הסירה ביחס למים. תיבת הסימון Calculate true wind only when it is not on the bus (לשונית Tactical) משנה זאת: אם מכשיר אחר כבר מעלה רוח אמת לבאס, היא משמשת כמות שהיא; אחרת ה-Gateway מחשב אותה — מהלוג, או ממהירות GPS (SOG) כשאין גלגלית. השורה True wind from מראה מה בשימוש: Bus, Calc: log או Calc: GPS. כש-N2K out מופעל, רוח נראית ורוח אמת משודרות תמיד (§10).
8 · פולרות ומפרשים
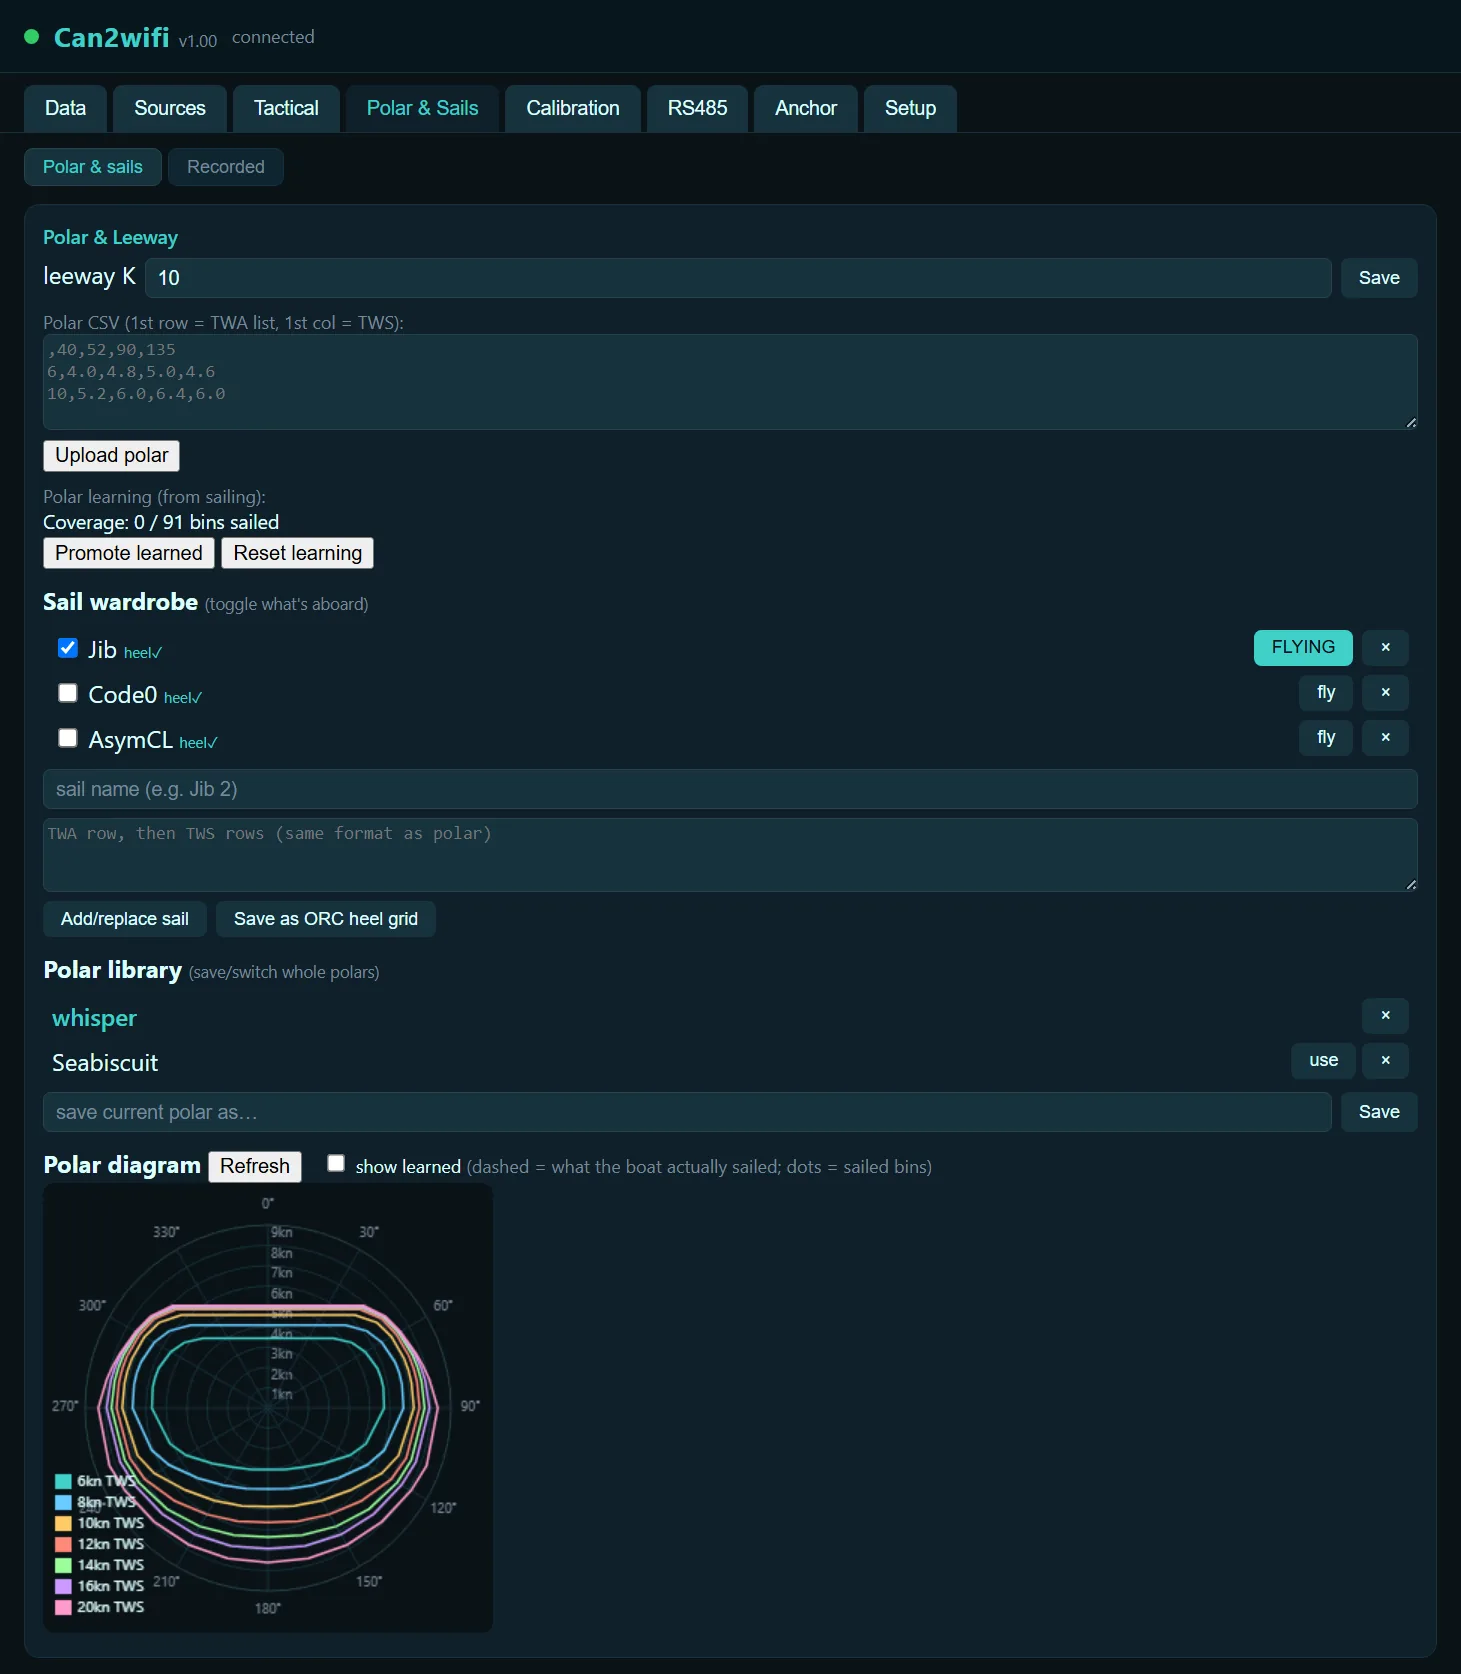
העלאת פולרה בפורמט CSV: השורה הראשונה = רשימת TWA, העמודה הראשונה = TWS, התאים = מהירות סירה יעד. ספריית פולרות שומרת מספר פולרות מלאות למעבר ביניהן. ארון מפרשים: שמירת פולרה לכל מפרש, סמנו מה מותקן — ה-Gateway משלב את המפרשים המסומנים למעטפת הפולרה הפעילה. למידה: תוך כדי שיט (המנוע כבוי — הלמידה מושהית אוטומטית כשיש סל"ד מנוע על הבאס), ה-Gateway רושם את המהירות הטובה ביותר שלכם לכל תא רוח; Promote learned הופך אותה לפולרה הפעילה. דיאגרמת הפולרה מציגה את הפולרה הפעילה עם הנקודה החיה שלכם עליה. הלמידה לא ממתינה לפולרת תכנון: כשלא הועלתה פולרה היא נרשמת על רשת רוח ברירת מחדל (4–25 קשר, 35–180°), כך שגם סירה בלי פולרה מפורסמת בונה לעצמה אחת.
9 · RS485 — NMEA 0183 חוטי
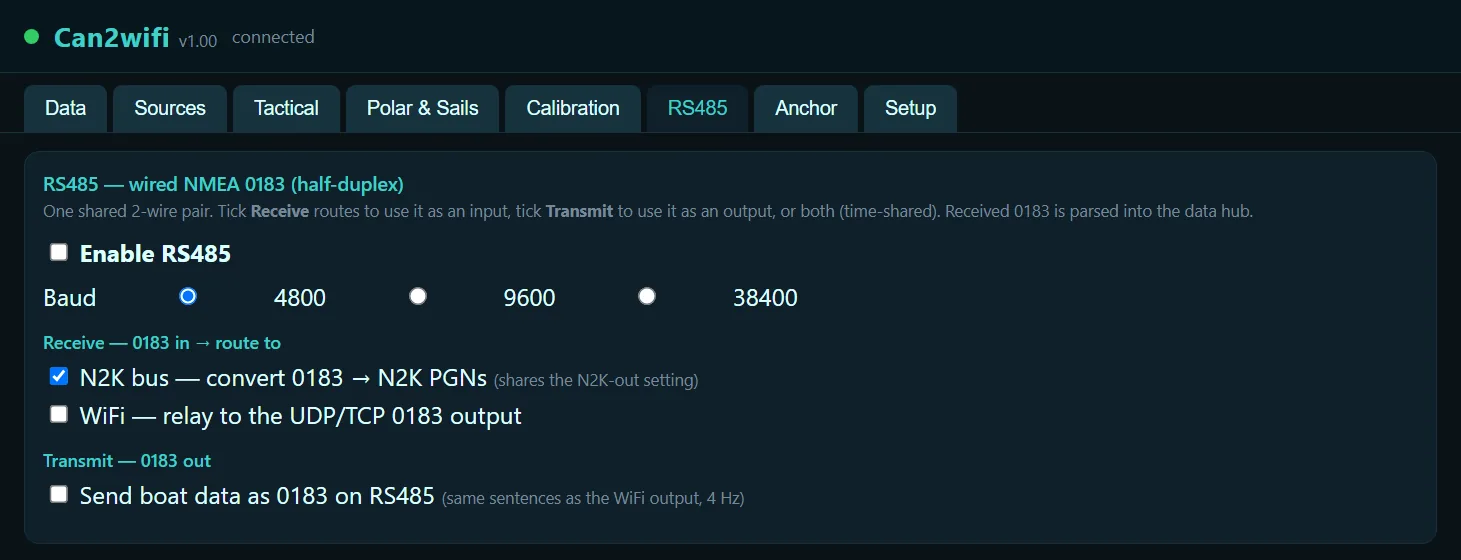
| הגדרה | משמעות |
|---|---|
| Enable + baud | 4800 (סטנדרט NMEA), 9600 או 38400 בוד. |
| RX → מכשירים | משפטים שמתקבלים בחוט מוזנים למאגר הנתונים של ה-Gateway (ומשם הלאה ל-WiFi/N2K). |
| RX → ממסר WiFi | השורות הגולמיות שהתקבלו מועברות גם הן ליציאות ה-WiFi ללא שינוי. |
| TX | ה-Gateway משדר את מערך משפטי ה-0183 שלו על החוט (עבור אוטומטי הגה/חוזר ישן). |
| אבחון | מונה בייטים + התווים הגולמיים האחרונים — מראה מיד אם הבעיה היא חיווט (0 בייטים) או קצב/פולריות (זבל). |
10 · פלט NMEA 2000
כאשר N2K out מופעל (לשונית Setup; כבוי כברירת מחדל), ה-Gateway תופס כתובת ומשדר בחזרה לבאס את הכיוון, הרוח, מהירות הסירה ו-COG/SOG המכוילים שלו כמקור עצמאי. אז ה-MFD שלכם יכול לבחור כמקור את ה-Gateway במקום את החיישן הגולמי. החיישן הגולמי ממשיך לשדר גם הוא — כך עובד N2K — לכן יש לבצע את הבחירה פעם אחת בכל תצוגה.
| אפשרות | היכן | משמעות |
|---|---|---|
| → N2K לכל קבוצה | Calibration → Averaging & smoothing | ארבע תיבות סימון — Heading, Wind (AWA+AWS), COG/SOG, STW — קובעות אילו קריאות מתוקנות חוזרות לבאס. הכול מסומן כברירת מחדל; בטלו סימון במה שאינכם רוצים (למשל להשאיר רוח ולהוריד כיוון). |
| רוח אמת | תמיד | רוח נראית וגם רוח אמת משודרות בכל פעם ש-N2K out מופעל, גם ביחס לסירה וגם ביחס למים, כך שכל תצוגה מוצאת את מה שהיא מצפה לו. |
| Transmit SOG as STW | לשונית Sources | מכשירים אחרים רואים את מהירות ה-GPS כמהירות ביחס למים — לסירה עם גלגלית מתה או חסרה. |
11 · צימוד Cloud Tracks
ה-Gateway יכול להעלות את השיט שלכם — מיקום, רוח, עומק, מהירות הסירה, מתח סוללה ומצב טעינה, מפלסי מיכלים ותנועת ה-AIS סביבכם (עם שמות כלי השיט), פעם בדקה בזמן שיט — לפורטל האינטרנט Cloud Tracks: מפה חיה, היסטוריית מסלול מלאה עם שידור חוזר, ומשמרת העוגן המתוארת בהמשך. הצימוד נמצא בלשונית Setup, בכרטיסיית Cloud Tracks:
| הגדרה | משמעות |
|---|---|
| Upload voyages to pixelmast.com | מתג ראשי להפעלה/כיבוי של כל מה שבכרטיסייה הזו. |
| Pairing token | מתוך Cloud Tracks → Boats → הסירה שלכם → Add boat/token. טוקן אחד, סירה אחת. |
| AIS capture radius | עד איזה מרחק (מיילים ימיים) נרשם AIS של כלי שיט אחרים לצד המסלול שלכם; 0 = לרשום הכול. |
| When stopped | קצב הדיווח כשהסירה לא בתנועה: כל דקה, או פינג קליל יותר של מיקום+מזג אוויר כל 10/30 דק' לחיסכון בנתונים. |
| Race mode | רישום ב-1 הרץ לשידור חוזר/ניתוח מדויק של מרוץ, במקום המסלול הרגיל של פעם בדקה. אפשר להפעיל כאן או בפורטל Cloud Tracks — השניים נשארים מסונכרנים, והמצב כובה מעצמו אחרי חמש שעות של עמידה במקום. |
| Automatic updates | מיישם גרסת קושחה חדשה שפורסמה באופן עצמאי, אך רק כשהסירה עומדת במקום כמה דקות וגם משמרת העוגן כבויה — לעולם לא באמצע מעבר, לעולם לא כשמשמרת העוגן עשויה להזדקק למכשיר. |
שימוש מלא במפה, בשידור החוזר, באזורי אזעקה, במרוצים ובשיתוף עם הצוות מתואר במדריך Cloud Tracks הנפרד.
12 · משמרת עוגן
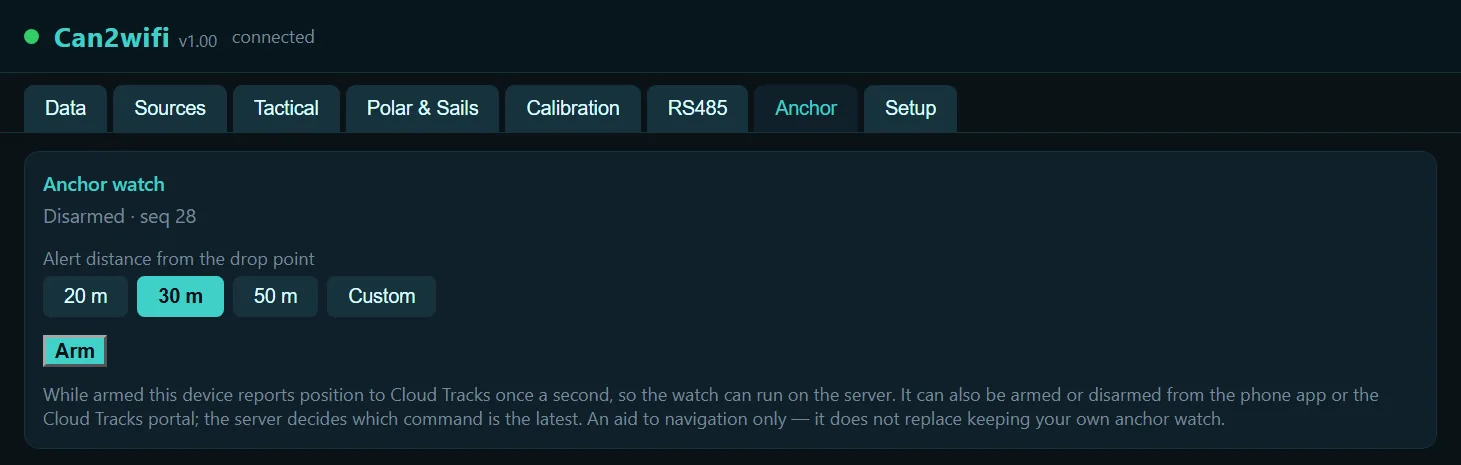
מדווח את המיקום שלכם ל-Cloud Tracks פעם בשנייה כשהיא מופעלת, כך שמעקב הסחיפה יכול לרוץ בשרת — מלשונית Anchor במכשיר, מאפליקציית הטלפון, או ישירות ממפת Cloud Tracks. שלושתם מדברים עם אותה משמרת; השרת מטביע חותמת זמן על כל פקודה ותמיד שומר את העדכנית ביותר, כך שהפעלה ממקום אחד ובדיקה ממקום אחר בטוחה.
- פתחו את לשונית Anchor.
- בחרו מרחק התראה: 20 מ', 30 מ', 50 מ', או Custom (20–300 מ').
- לחצו Arm. המכשיר מתחיל לדווח מיד; השרת משייך את המשמרת ומתחיל לבדוק את הסחיפה שלכם מול המרחק שנבחר.
שינוי המרחק בזמן שהמשמרת כבר מופעלת מפעיל אותה מחדש מיידית עם הערך החדש — אין צורך לכבות קודם. כיבוי המשמרת מבקש אישור, מכיוון שהוא עוצר את המעקב גם עבור כל מי אחר שצופה באותה סירה.
13 · מוניטור סוללה דרך Bluetooth (Victron SmartShunt)
אם בנק הסוללות הביתי שלכם נמדד על ידי Victron SmartShunt, ה-Gateway יכול לקרוא ממנו מתח סוללה ומצב טעינה ישירות דרך Bluetooth — בלי כבל לשאנט ובלי ממשק N2K. הוא רק מאזין לשידורי Instant Readout המוצפנים של השאנט, פעם בדקה, כך שאין צימוד: VictronConnect בטלפון שלכם שומר על החיבור שלו, והבאס וה-WiFi אינם מושפעים. כבוי כברירת מחדל.
- ב-VictronConnect פתחו את השאנט ← Settings ← Product info. ודאו ש-Instant readout via Bluetooth מופעל, ואז פתחו את Instant readout details: שם מוצגים כתובת ה-MAC ומפתח ההצפנה של השאנט.
- בלשונית Setup של ה-Gateway, בכרטיסיית Victron SmartShunt (Bluetooth): סמנו Read battery voltage & SOC from a SmartShunt, הזינו את ה-MAC (12 תווים הקסדצימליים, נקודתיים אופציונליים) ואת המפתח (32 תווים הקסדצימליים), לחצו Save ואז Scan now.
- תוך שניות ספורות שורת הסטטוס תציג Last seen N s ago · 12.85 V · 93.0 % · −4.2 A · −18 Ah · RSSI. השאנט מופיע עכשיו בלשונית Data וביומן השיט.
- אם מטען או BMS ב-N2K מדווחים גם הם על סוללה, היכנסו ל-Sources → Battery banks ולחצו Use על Victron SmartShunt (BLE) כדי שהשאנט ינצח. כשאין מקור סוללה אחר, השאנט נבחר אוטומטית.
| שורת סטטוס | משמעות |
|---|---|
| No signal from … yet | לא נשמע דבר מה-MAC הזה. בדקו את הכתובת, קרבו את ה-Gateway לטווח Bluetooth (כמה מטרים, בלי מחיצת מתכת באמצע) ולחצו Scan now. |
| Wrong encryption key | השאנט נשמע אך המפתח לא מפענח אותו — העתיקו שוב את המפתח בן 32 התווים מתוך Instant readout details. |
| Device answers but is not a battery monitor | ה-MAC שייך למוצר Victron אחר (מטען, בקר סולארי). השתמשו בכתובת של ה-SmartShunt עצמו. |
| Auto-disabled this boot | ה-Bluetooth לא הצליח לעלות באתחול הזה. אתחלו מחדש מלשונית Setup; אם זה חוזר, פנו לתמיכה. |
14 · עדכוני קושחה
באוויר מ-pixelmast.com: Setup → Status & controls → Update firmware. המכשיר זקוק לרשת WiFi של הסירה עם אינטרנט. ההגדרות שורדות עדכונים.
גרסה שהותקנה זה עתה אינה נסמכת עליה בעיוורון: המכשיר מוודא שהוא עלה בצורה תקינה (WiFi נגיש, באס ה-CAN אותחל, אין אתחולים חוזרים) לפני ששומר אותה, וחוזר אוטומטית לגרסה הקודמת אם לא כך — אותה בדיקת בטיחות פועלת בין אם העדכון בוצע ידנית כאן ובין אם על ידי Automatic updates (§11).
15 · אחסון, גיבוי ואיפוס יצרן
כרטיסיית Storage בלשונית Setup מציגה את ניצול זיכרון ההגדרות ומקום קובצי הנתונים, והופכת לאדומה אם שמירה כלשהי נכשלת — כך שדבר לא הולך לאיבוד בשקט. Download settings שומר קובץ גיבוי מלא: כיול, מיצוע ותגובת פלגה, פולרות וספריית הפולרות, מפרשים, פורטים, בחירות השידור ל-N2K, מתג ה-AIS ורדיוס הלכידה, בחירות המקורות, הטוקן של Cloud Tracks, פרטי הגישה ל-SmartShunt — הכול. Restore from file משחזר אותו — שימושי לפני ניסויים או במעבר ליחידה חלופית.
16 · פתרון תקלות
| תסמין | בדקו |
|---|---|
| אין נתונים באפליקציה | הטלפון/הטאבלט על אותה רשת WiFi? פורט ה-UDP נכון (או TCP 10110)? UDP tx מופעל בלשונית Setup? |
| אין מטרות AIS | יש מקלט AIS על באס ה-N2K? מתג AIS ON (לשונית Setup)? מטרות מופיעות תוך כ-3 דקות. |
| דף האינטרנט לא נגיש | נסו http://can2wifi.local (או שם המכשיר שלכם); אם רשת הסירה קרסה, ה-Gateway פותח רשת הגדרה משלו. |
| נעשה שימוש במקור שגוי | לשונית Data → הקישו על כרטיסיית הנתון → בחרו מקור. |
| טבלת STW לומדת רק צד פלגה אחד | הלמידה זקוקה לנטייה עם סימן (חיישן attitude על הבאס) ולמהירות GPS. בדקו את Roll בלשונית Data. |
| אין HDT / רוח קרקע | כיוון אמת זקוק למקור כיוון אמת או לסטיית מצפן מגנטית על הבאס (בדרך כלל ה-GPS שולח אותה). רוח קרקע זקוקה בנוסף ל-COG/SOG. |
| ההגדרות לא שורדות אתחול מחדש | Setup → Storage צריך להראות מקום פנוי וללא שגיאות שמירה. עדכנו קושחה אם הוא מוצג באדום. |
| משמרת העוגן לא מופעלת / נשארת ב-"sending" | דורש צימוד Cloud Tracks מופעל עם טוקן תקף (§11) ורשת WiFi של הסירה עם אינטרנט — בדקו את שורת הסטטוס של Cloud Tracks בלשונית Setup. |
| משמרת העוגן מציגה "lost contact" | השרת לא שמע מהמכשיר כבר זמן מה — בדקו WiFi/אינטרנט. ההודעה נעלמת מעצמה כשהדיווח מתחדש. |
| הסוללה מציגה בנק שגוי | Sources → Battery banks ← Use על המטען, ה-BMS או ה-SmartShunt הרצוי; auto בוחר את מופע הסוללה הנמוך ביותר בבאס. |
| ה-SmartShunt לא נשמע / מפתח שגוי | קראו את שורת הסטטוס בכרטיסיית Setup (§13): בדקו טווח ואת ה-MAC, העתיקו שוב את המפתח בן 32 התווים מ-VictronConnect ולחצו Scan now. |
| אין רוח אמת במפה | N2K out חייב להיות ON (Setup); אז רוח האמת נשלחת בשני מערכי הייחוס. אם שורת True wind from בלשונית Tactical ריקה, חסרה ל-Gateway רוח נראית או מהירות סירה (לוג או SOG). |
17 · תמיכה
שאלות ובקשות לתכונות: admin@pixelmast.com